1.5 开发环境与交叉编译
在现代嵌入式工程实践中,构建一套高效、舒适且具备可重复交付能力的开发环境,是迈入底层固件开发的第一道关卡。
长期以来,ARM 架构微控制器的开发很大程度上依赖于以 Keil MDK 为代表的集成化商业 IDE。这类工具将专有编译器、工程配置与仿真器驱动高度封装,初学者往往只需点击鼠标便能一键编译下载;然而,其专有的工程文件格式、对 Windows 平台的深度绑定、与现代 Git 版本控制工具的割裂,以及相对滞后的代码重构与跳转体验,在大型工程协同与自动化持续集成(CI/CD)场景下逐渐暴露出局限性。

随着开源交叉编译工具链与跨平台构建系统的成熟,以 STM32CubeMX 完成图形化管脚与时钟树初始化、以标准 CMake 组织工程构建、以 Arm GNU Toolchain (arm-none-eabi-gcc) 执行交叉编译、以 OpenOCD 驱动硬件探针,并依托 CLion 或 VS Code 提供现代化代码补全与调试界面的全链路开源工作流,已成为越来越被专业团队青睐的最佳实践。本节系统梳理这套现代化交叉开发环境的搭建脉络与工具链协同机制。
1. 工具链安装与系统环境配置
一套完整的嵌入式交叉开发工作流,由底层编译器、片上调试服务端、工程构建器与图形化辅助工具共同支撑。各个工具的分工与协同关系如下:
1.1 STM32CubeMX
STM32CubeMX 是 ST 官方推出的跨平台图形化配置与底层代码生成工具,可在 Linux、macOS 与 Windows 平台下一致运行。
它的核心职能涵盖两大部分:一是直观管理芯片的物理引脚多路复用与时钟树倍频网络,在图形界面中防范引脚电气冲突;二是一键生成基于 HAL 库或 LL 库的工程初始化骨架,并支持直接导出为包含 CMakeLists.txt 的标准跨平台构建工程,使开发者无需手动编写冗长生涩的底层时钟初始化汇编与外设总线门控代码。
1.2 OpenOCD(片上调试服务端)
OpenOCD (Open On-Chip Debugger) 是一个开源通用的片上调试与固件烧录中间件。它向下通过 USB 驱动各类物理硬件调试探针(如 ST-LINK、J-Link、DAP-Link),向上则开启本地 TCP 服务端口,为 GDB 提供标准的远程调试通信通道。
下载预编译的 xPack 发行包并解压至本地无空格路径后,将其 bin 目录追加至操作系统的全局 PATH 路径配置中:
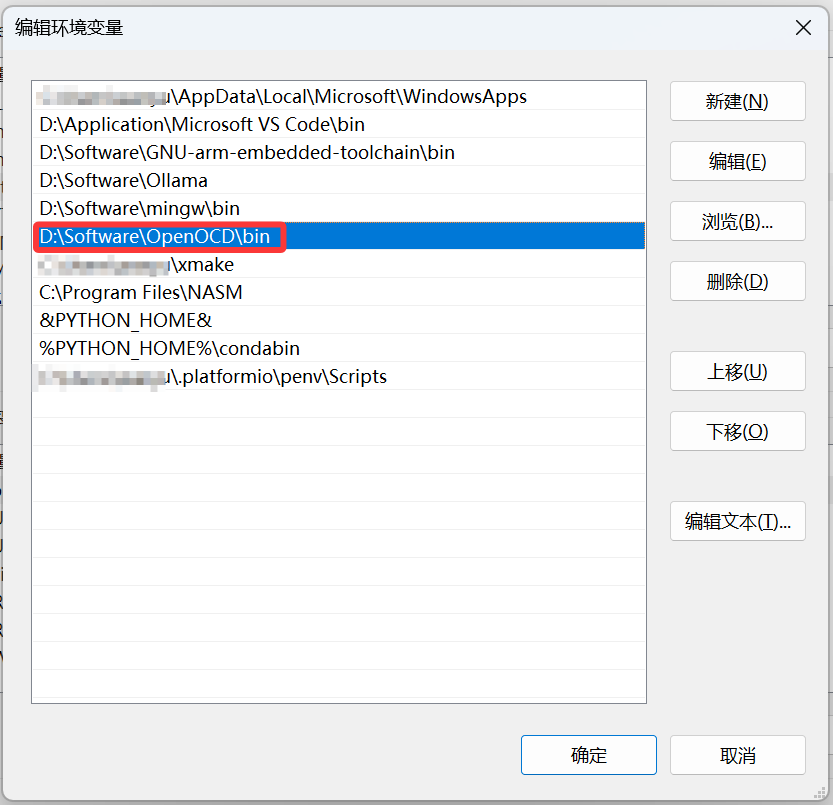
打开终端控制台,执行版本探测命令:
openocd -v若终端能清晰打印出版本号(如 Open On-Chip Debugger 0.12.0),说明底层调试桥梁已成功就绪:

1.3 MinGW-w64(本地主机编译环境)
在 Windows 平台上,CMake 在组织构建流程时通常需要本地主机工具链(如 make 或 ninja)的支持;同时在开发过程中,若需要编译运行用于生成数据表或协议头文件的主机端辅助小程序,也依赖本机的原生 GCC。
下载并安装 MinGW-w64 后,将其 bin 目录同样追加至操作系统的 PATH 路径配置:
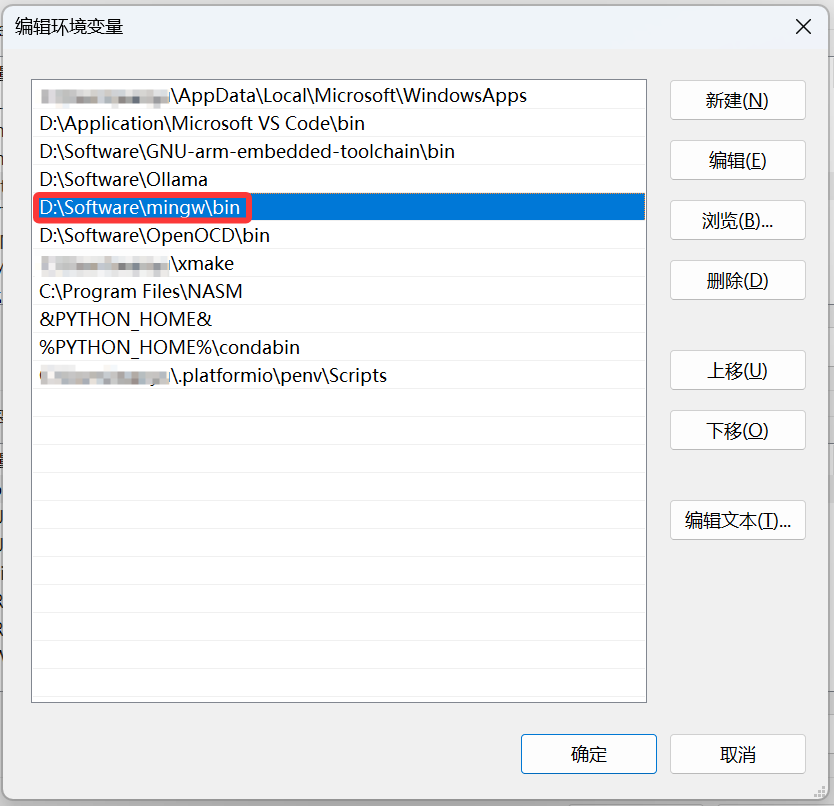
在终端输入命令核验原生编译器安装状态:
gcc -v输出中若包含 Target: x86_64-w64-mingw32,则说明宿主机原生编译环境已配置完备:

1.4 Arm GNU Toolchain (arm-none-eabi-gcc)
在宿主机上编写的代码,无法通过宿主机原生的 gcc 直接编译为微控制器上的可执行固件。这是因为宿主机通常运行在 x86-64 架构下,而目标微控制器运行的是 Cortex-M3 (ARMv7-M) 指令集体系。
为此,我们必须安装专用的交叉编译器工具链 Arm GNU Toolchain (arm-none-eabi-gcc)。其工具三元组命名的每一段均有严谨的工程含义:
arm:指明该编译器生成的目标机器码属于 ARM 体系结构;none:指明目标系统运行在无操作系统托底的裸机独立环境 (freestanding),不绑定任何特定的宿主 OS;eabi:指明生成的目标文件与链接约定严格遵循 ARM 嵌入式应用程序二进制接口标准 (Embedded ABI)。
将工具链的 bin 目录追加至操作系统的全局 PATH 路径配置:
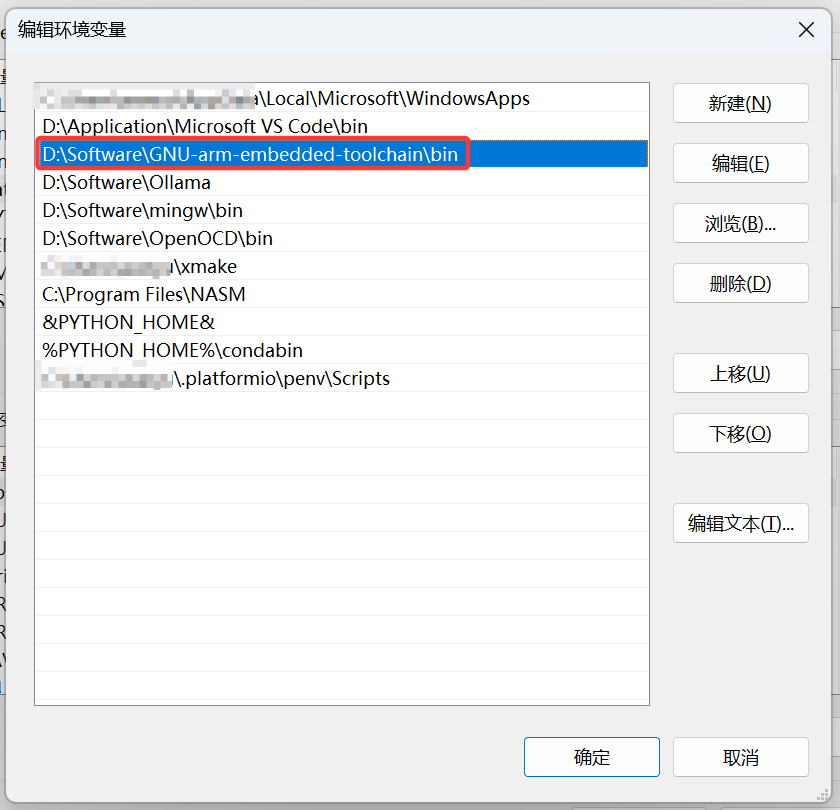
在终端运行版本检验命令:
arm-none-eabi-gcc -v终端若吐出针对 ARM 架构的目标配置信息,说明跨架构交叉工具链已全部就绪:

1.5 现代化 IDE 联动配置 (CLion)
完成了命令行工具集的布局后,我们可以借助现代集成开发环境将其有机串联。以 CLion 为例,进入设置面板(Settings / Preferences)完成以下两处关键映射:
- 配置基础工具链 (Toolchains):将 C Compiler 指向
arm-none-eabi-gcc.exe,C++ Compiler 指向arm-none-eabi-g++.exe,Debugger 指向工具链包内的arm-none-eabi-gdb.exe。 - 绑定 STM32 外围集成:在“嵌入式开发 (Embedded Development)”菜单中,分别填入本机
STM32CubeMX的主程序路径,以及OpenOCD的可执行二进制与目标板配置文件目录。


通过上述配置,开发者既能在图形界面中通过 STM32CubeMX 轻松微调引脚与时钟,又能依托 CLion 强大的语义分析引擎享受流畅的代码跳转、静态审查与单步调试体验。
2. 习题
装完工具后先确认每个工具到底装了什么,不要等到第一次构建失败再回头查。在终端里依次运行:
gcc -v
arm-none-eabi-gcc -v
gcc -dumpmachine
arm-none-eabi-gcc -dumpmachine(1) 两条 -dumpmachine 的输出分别是什么?哪一条说明产物跑在 PC 上,哪一条说明跑在 STM32 上?
(2) 两条 -v 的输出里都有一行 Target:,把它抄下来,与 (1) 的结果对照。
(3) 用 Get-Command gcc(bash 下用 command -v gcc)与 Get-Command arm-none-eabi-gcc 查出两个可执行文件的完整路径。如果两条命令指向同一个文件,说明系统 PATH 路径配置的哪一项配错了?
(4) 四个工具各管一件事:STM32CubeMX、OpenOCD、arm-none-eabi-gcc、CLion。按「生成初始化代码」「编译固件」「烧录与调试」「编辑与组织工程」配对,并指出哪一个不是命令行工具。
写一个自检脚本 check_toolchain.ps1(bash 下写 check_toolchain.sh),对 openocd、arm-none-eabi-gcc、arm-none-eabi-gdb、cmake、ninja 五项逐个检查:
- 用
Get-Command或command -v判断命令是否存在。 - 存在时取版本输出里的第一行有效内容。
openocd -v打在标准错误上,要先把标准错误合并进来。 - 打印
[OK] 名字 版本或[MISSING] 名字。 - 五项全部存在时退出码为 0,缺任何一项时为 1。
期望输出形如:
[OK] openocd            0.12.0
[OK] arm-none-eabi-gcc  13.3.1 20240614
[OK] arm-none-eabi-gdb  14.2.90
[OK] cmake              3.29.2
[OK] ninja 1.12.0验收:把其中一项的名字故意改错(例如写成 arm-none-eabi-gcc-)再运行一次,确认该行变成 [MISSING]、退出码为 1;PowerShell 里用 echo $LASTEXITCODE 查看,bash 里用 echo $? 查看。
同一个源文件交给 arm-none-eabi-gcc 的四组选项,产物并不一样。准备 probe.c:
#include <stdint.h>

uint32_t g_base = 0x1000u;

uint32_t probe_add(uint32_t a, uint32_t b) {
    return a + b + g_base;
}

int main(void) {
    return (int)probe_add(1u, 2u);
}用下面四种方式各编一份:
arm-none-eabi-gcc -O2 -c probe.c -o p_default.o
arm-none-eabi-gcc -mcpu=cortex-m3 -O2 -c probe.c -o p_mcpu.o
arm-none-eabi-gcc -mcpu=cortex-m3 -mthumb -O2 -c probe.c -o p_thumb.o
gcc -O2 -c probe.c -o p_host.o(1) 对前三份运行 arm-none-eabi-readelf -A,把 Tag_CPU_name 与 Tag_THUMB_ISA_use 两行抄下来。
(2) 对 p_default.o 运行 arm-none-eabi-objdump -d。指令是 4 字节的 ARM 编码(形如 ldr r3, [pc, #12])还是 2 字节的 Thumb 编码?属性里的 Thumb-1 说的是「这份代码是 Thumb」还是「这个目标支持 Thumb」?
(3) p_mcpu.o 没有加 -mthumb,为什么仍然是 Thumb-2?把对应的编译命令再加上 -marm 重新编一次,记录报错原文。
(4) 比较 arm-none-eabi-gcc -mcpu=cortex-m3 -mthumb -print-file-name=libc.a 与不加任何目标选项的同一条命令,两者的路径差在哪一段?说明编译器凭什么用同一个文件名找到两份不同的库。
(5) 对 p_host.o 与 p_thumb.o 分别运行 objdump -f 与 arm-none-eabi-objdump -f,写出两者 architecture: 一行。
验收:四份产物各给一份属性与反汇编对照;第 (4) 问答出「多库目录」这个名字;第 (5) 问的两行一条以 i386 开头,一条以 armv7 开头。
一个工程里同时有两类程序:在 PC 上跑、用来生成数据表的工具,和烧进芯片的固件。前者用主机编译器,后者用交叉编译器,两者不能混。
写一个构建脚本 build_all.ps1(或 build_all.sh),按顺序完成:
- 用主机
gcc编译gen_table.c,得到gen_table.exe; - 运行它,生成
table.h; - 用
arm-none-eabi-gcc -mcpu=cortex-m3 -mthumb -O2 -c编译app.c,它#include "table.h",得到app.o; - 用各自的工具查产物:主机产物用
objdump -f,目标产物用arm-none-eabi-objdump -f,各打印file format一行; - 主机产物那一行不是
pe-开头、或目标产物那一行不是elf32-littlearm时,打印wrong toolchain并以非零退出。
两个源文件的骨架:
/* gen_table.c:在 PC 上运行,输出头文件 */
#include <stdio.h>

int main(void) {
    printf("#ifndef TABLE_H\n#define TABLE_H\n");
    printf("static const unsigned short g_squares[16] = {\n");
    for (unsigned i = 0; i < 16u; ++i) {
        printf("    %u,\n", i * i);
    }
    printf("};\n#endif\n");
    return 0;
}/* app.c:交叉编译,只在目标上运行 */
#include "table.h"
unsigned sum_squares(void) {
unsigned total = 0;
for (unsigned i = 0; i < 16u; ++i) {
total += g_squares[i];
}
return total;
}(1) 贴出脚本的完整输出,两条 file format 分别是什么?为什么主机产物是 pe-x86-64 而目标产物是 elf32-littlearm?
(2) 把第 3 步的 arm-none-eabi-gcc 改成 gcc,脚本应当在第 5 步停住。贴出它打印的内容与退出码。此时 gcc -f 那份的 file format 会是什么?
(3) 用错工具去读对方的文件会怎样?把 arm-none-eabi-objdump -f gen_table.exe 与 objdump -f app.o 各跑一次,抄下报错或输出。这说明只靠扩展名判断产物属于哪一侧可靠吗?
(4) 第 2 步为什么不能省?如果把生成表的工作改到固件里做,代价是什么?从 Flash 占用与启动时间两方面回答。
(5) CLion 的「工具链」一项配的是编译器、构建工具与调试器三者,与本脚本的哪几步对应?改了这一项之后,CMake 为什么要重新执行一次配置?
验收:两条 file format 一条以 pe- 开头、一条是 elf32-littlearm,architecture: 分别是 i386:x86-64 与 armv7;第 (2) 问能看到 wrong toolchain 且退出码非零;第 (3) 问能看到 file format not recognized 与 architecture: UNKNOWN!。